Scribble Maps Blog
Optymalizacja tras trafia do Scribble Maps
Optymalizacja tras, znana również jako problem komiwojażera (TSP), to rodzaj wyznaczania tras mający na celu ustalenie, w jakiej kolejności należy odwiedzić poszczególne lokalizacje w jak najkrótszym czasie. Jak można się domyślić, jest to niezwykle przydatne, jeśli musisz dostarczyć paczki, przeprowadzić rekonesans lokacji filmowych, odbyć spotkania sprzedażowe w terenie lub przeprowadzić rutynowe kontrole.
Z radością ogłaszamy, że ta funkcjonalność jest już dostępna w Scribble Maps. Na potrzeby prezentacji wybraliśmy kilka różnych kawiarni w regionie Toronto. Załóżmy, że w ciągu jednego lub kilku dni chcesz odwiedzić je wszystkie. Oto zdjęcie przedstawiające punkty początkowe.
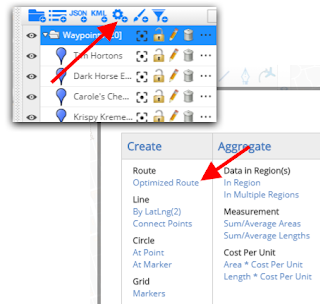
Stąd przejdziemy do naszego panelu Operations & Analysis (Operacje i analizy) i wybierzemy Create > Optimized Route (Utwórz > Zoptymalizowaną trasę).
Z radością ogłaszamy, że ta funkcjonalność jest już dostępna w Scribble Maps. Na potrzeby prezentacji wybraliśmy kilka różnych kawiarni w regionie Toronto. Załóżmy, że w ciągu jednego lub kilku dni chcesz odwiedzić je wszystkie. Oto zdjęcie przedstawiające punkty początkowe.
 |
| Nieoptymalizowane punkty |
Stąd przejdziemy do naszego panelu Operations & Analysis (Operacje i analizy) i wybierzemy Create > Optimized Route (Utwórz > Zoptymalizowaną trasę).

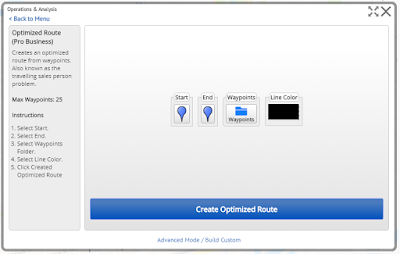
Następnie należy wybrać lokalizację początkową, lokalizację końcową oraz folder z punktami pośrednimi, który zawiera punkty na Twojej trasie.

Po kliknięciu „Create Optimized Route” Twoja zoptymalizowana trasa zostanie wygenerowana przy użyciu optymalizacji tras Google, a Ty otrzymasz ostateczną zoptymalizowaną trasę, jak pokazano poniżej! Świetną rzeczą w tym rozwiązaniu jest to, że możesz połączyć je z naszą funkcją importu arkusza kalkulacyjnego, aby szybko nanieść na mapę punkty, które chcesz zoptymalizować.